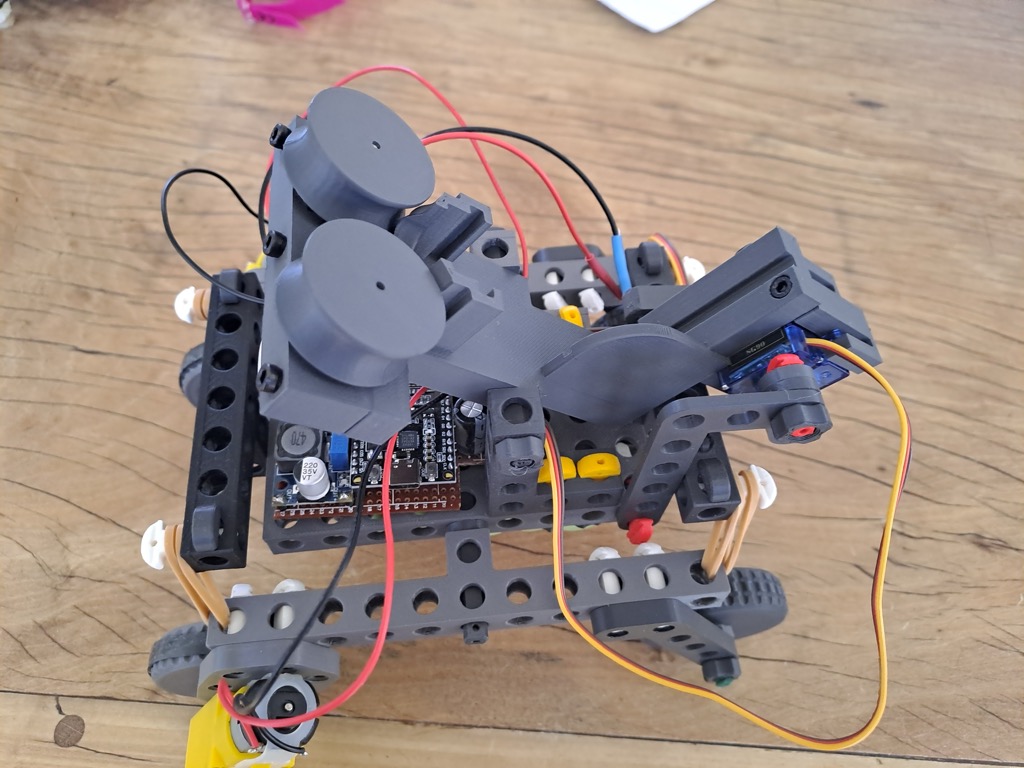
klepto
Rover build plan
Shooter
Shooter arm prepareren
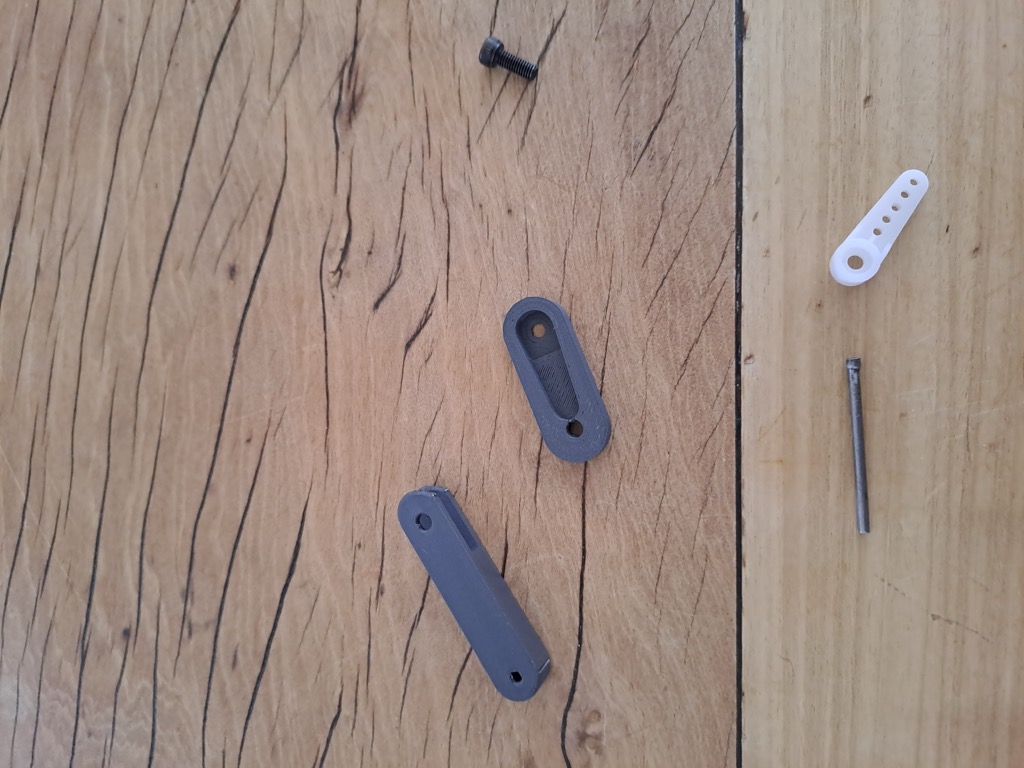
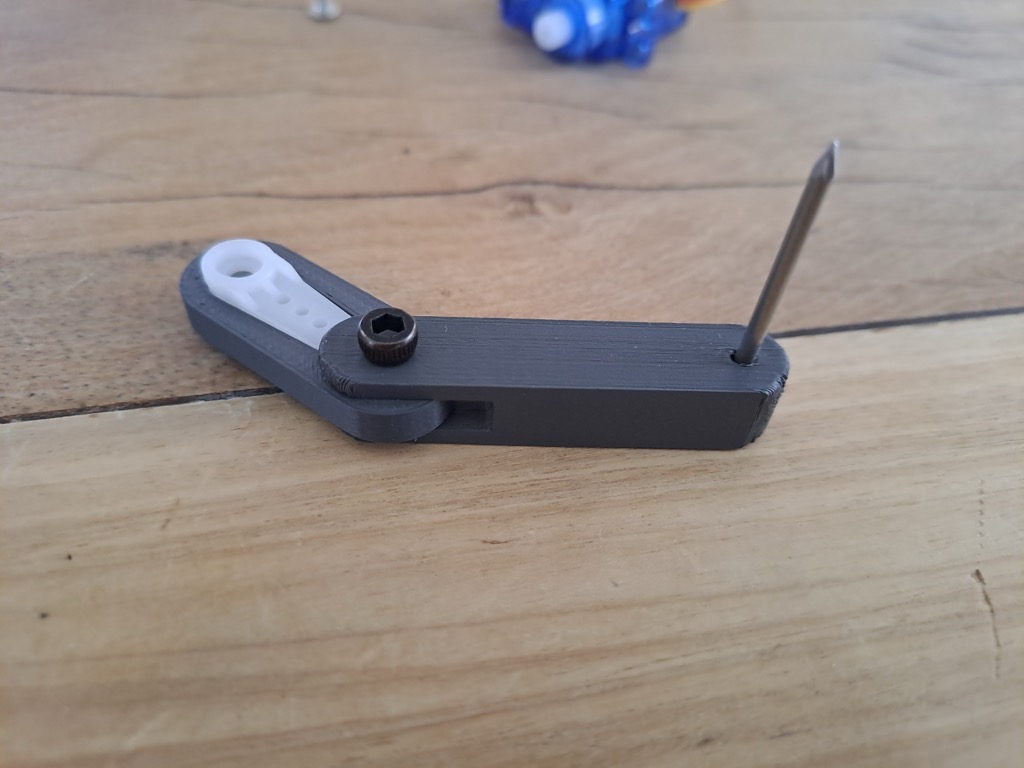
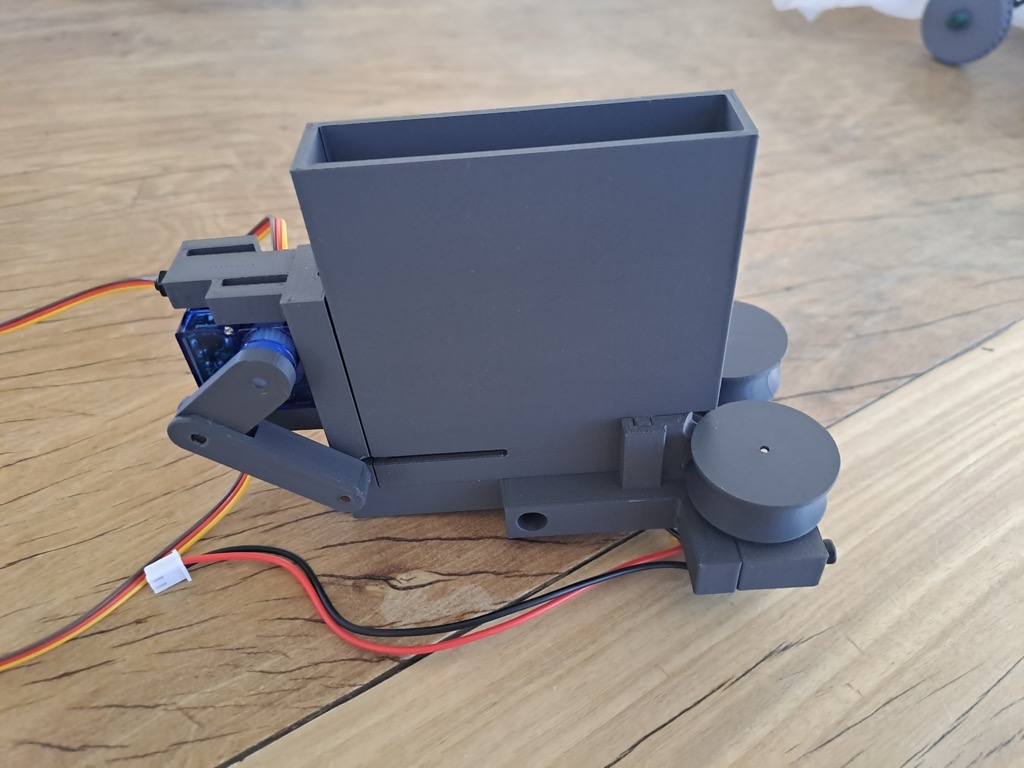
- Nagel opwarmen met aansteker om goed vast te smelten
- Oppassen voor de vingers!!
Servos aansluiten
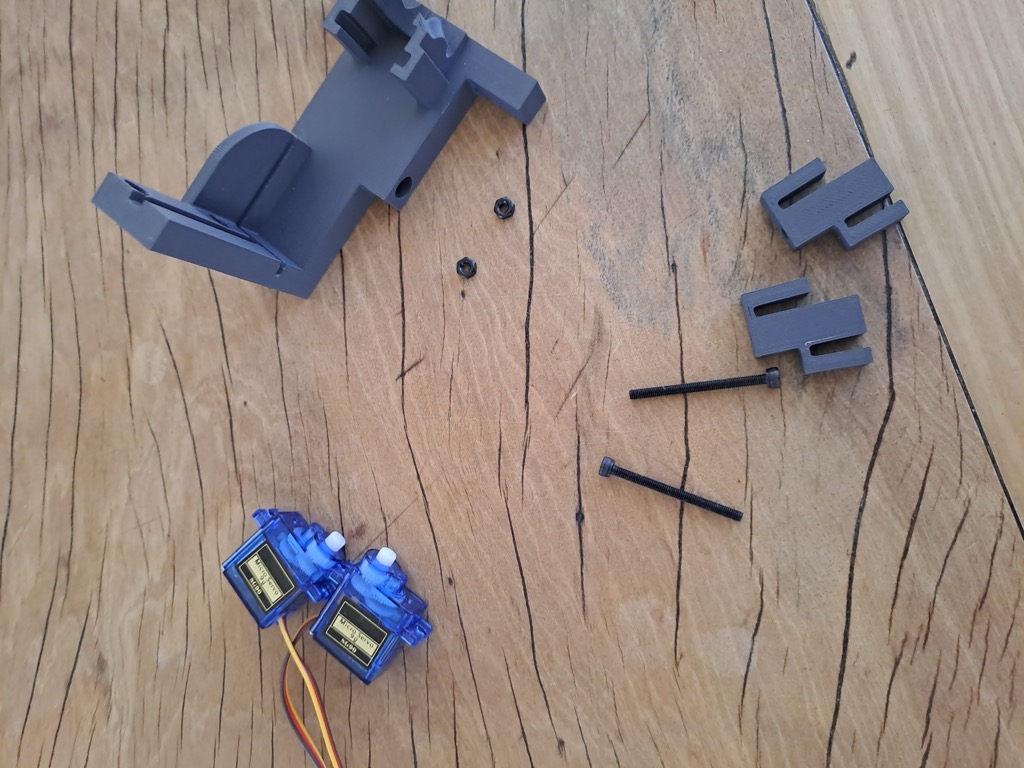
- Lange M3 bouten gebruiken (35 mm)
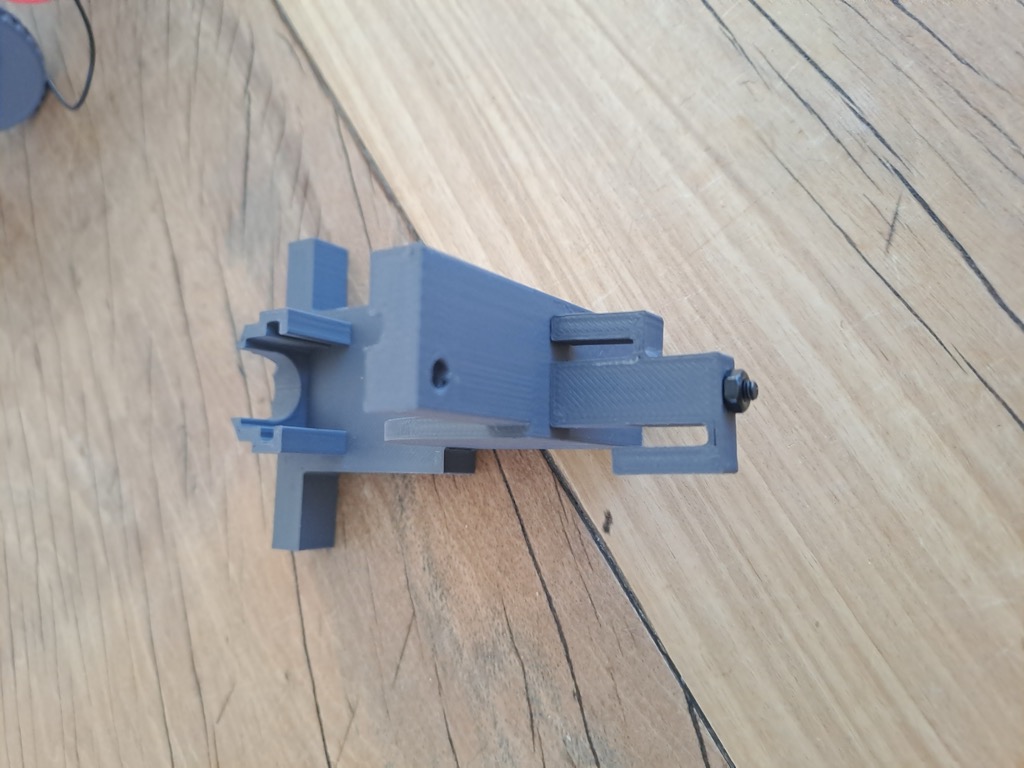
- Oppassen, de cactussen om de servo’s te blokkeren zijn fragiel
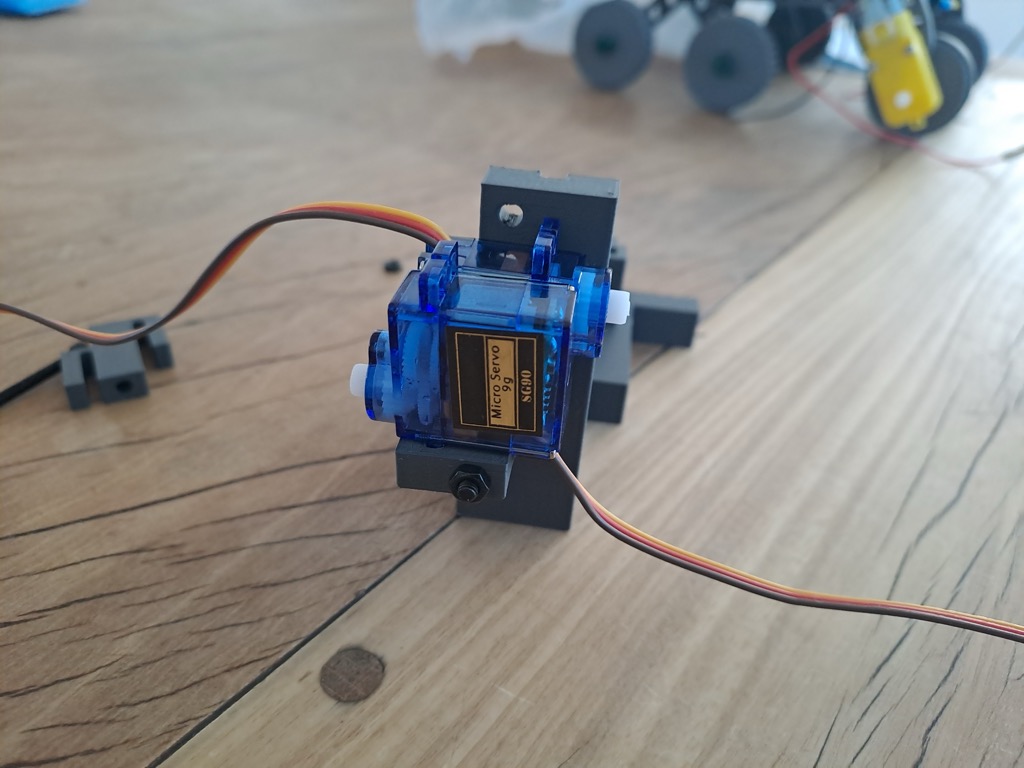
- Servo’s correct positioneren
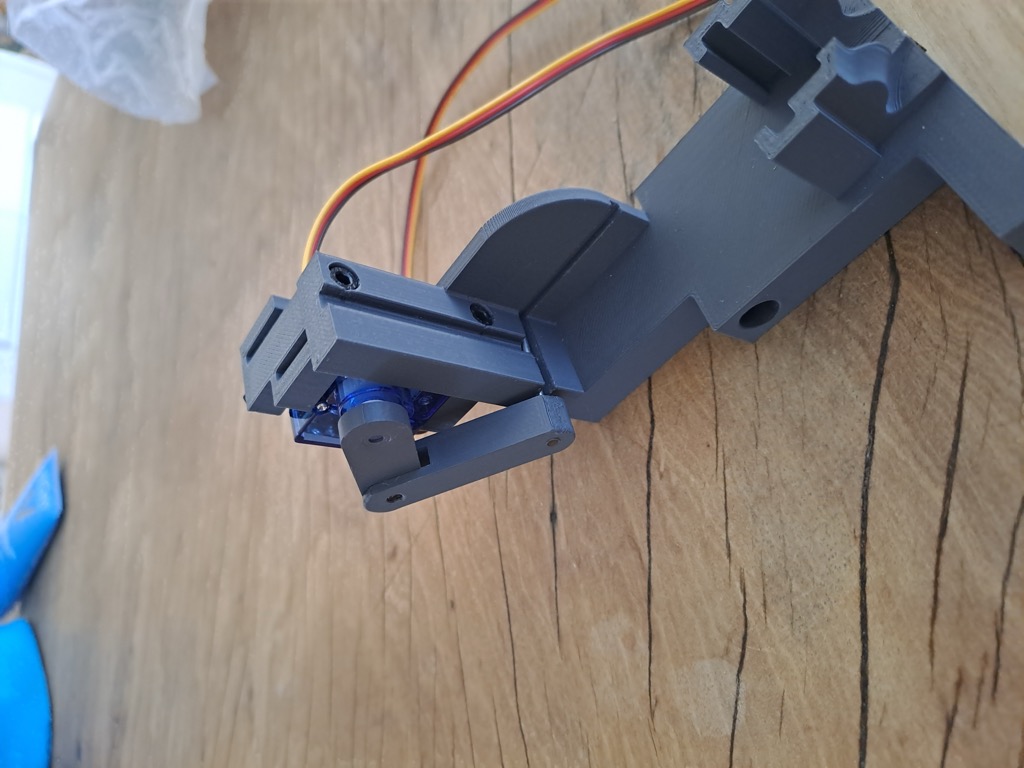
- Zorg dat de de ronde koppen van de M3s helemaal in de shooter base zitten
Flywheels plaatsen
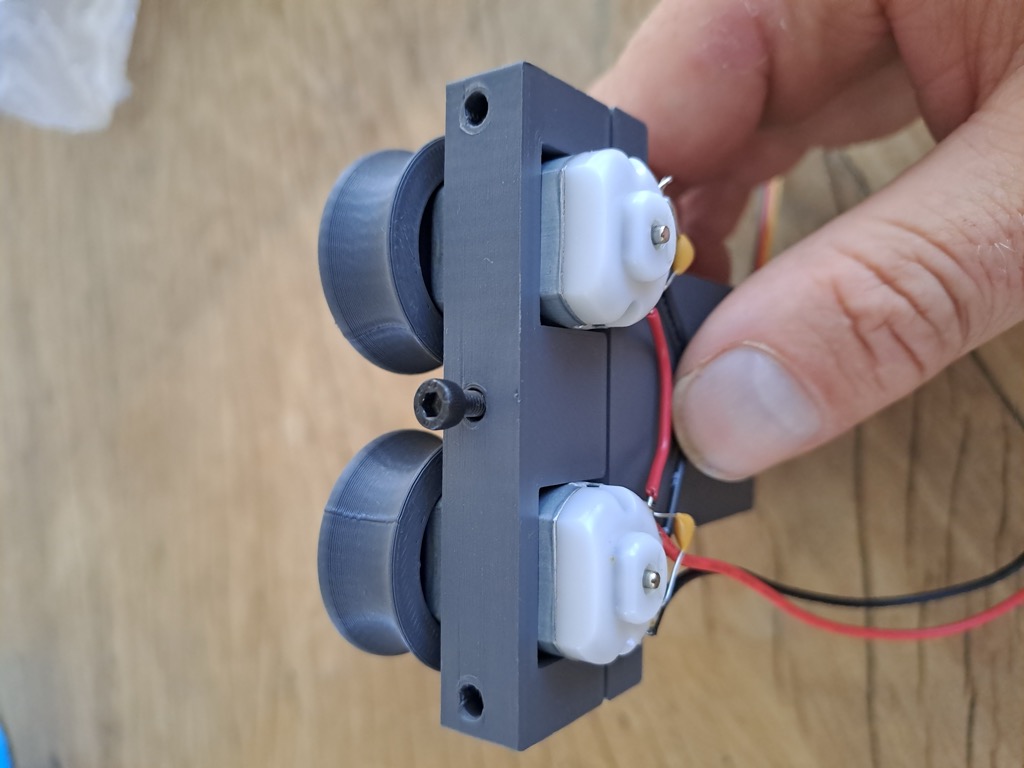
- Zorg dat de flywheels vrij kunnen draaien (test ook eens met de nerf pijltjes cartridge)
Rocker arms
In tweevoud natuurlijk
Aandrijf motoren
M3 van 25
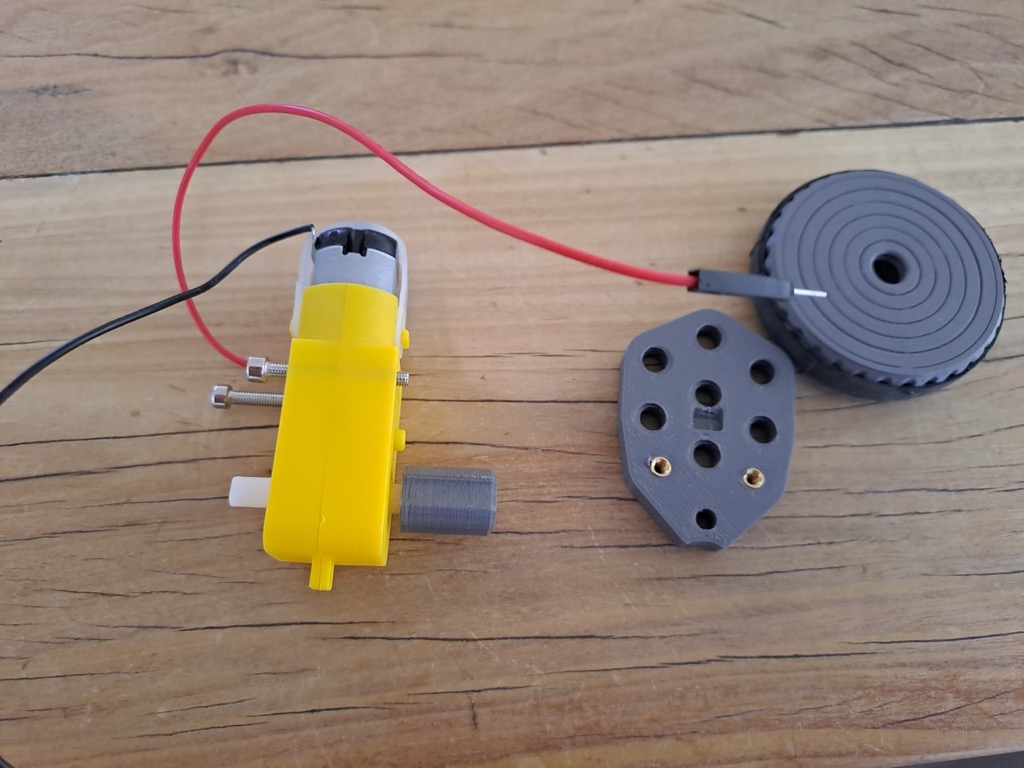
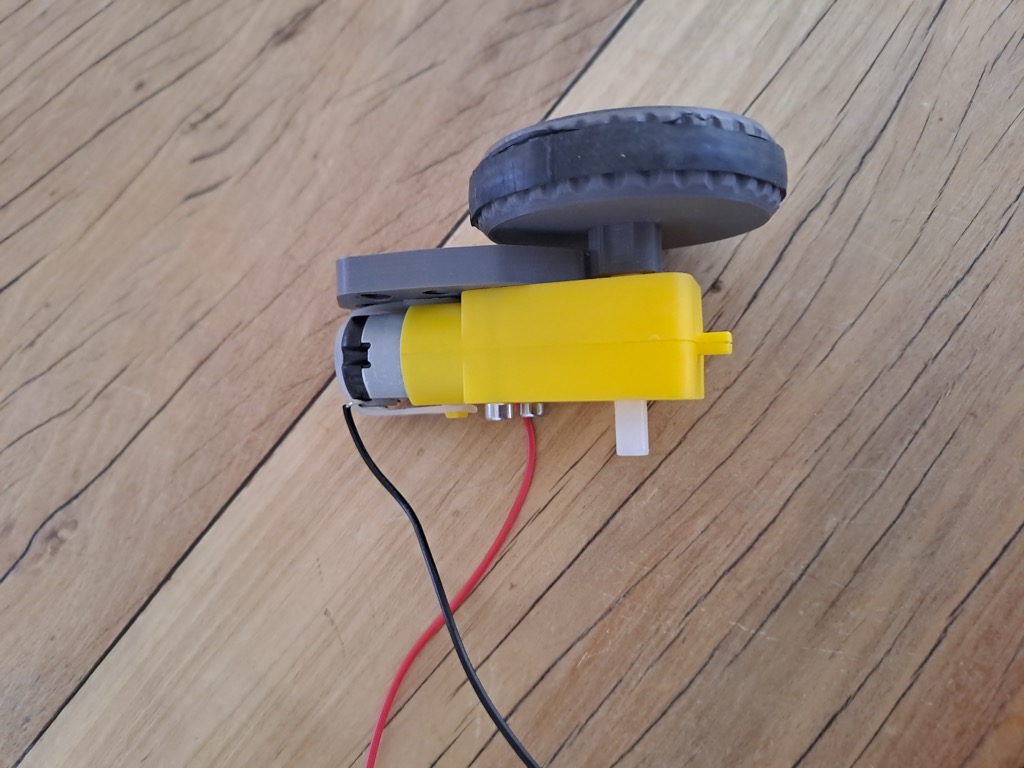
Rocker wheel arms
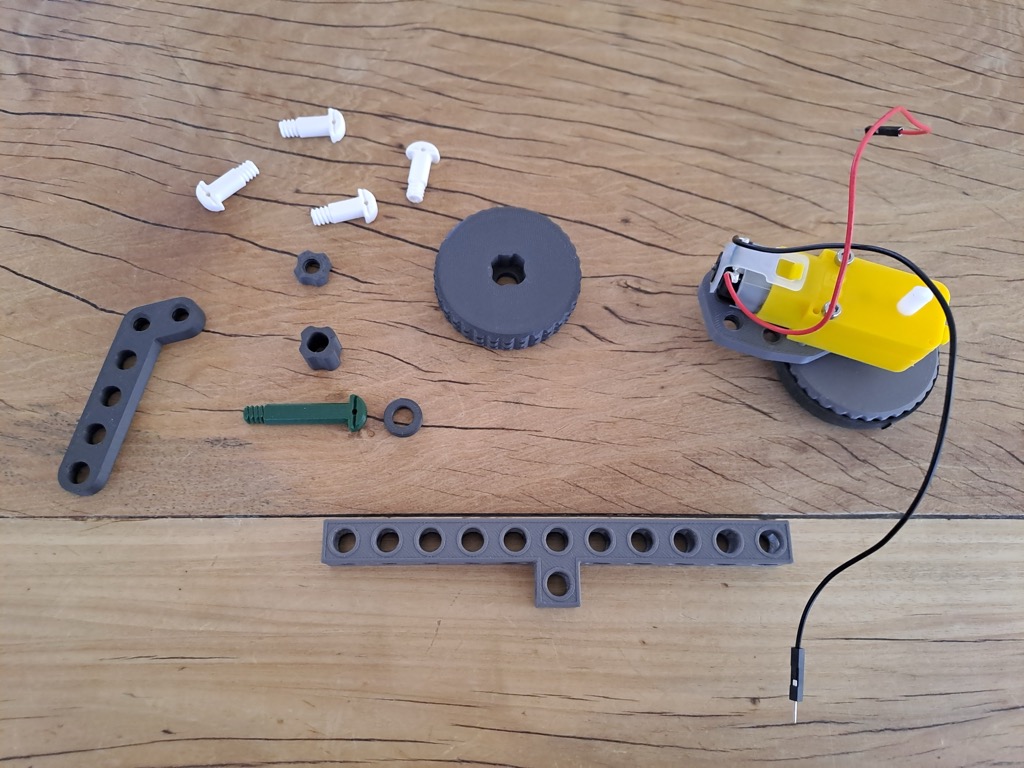
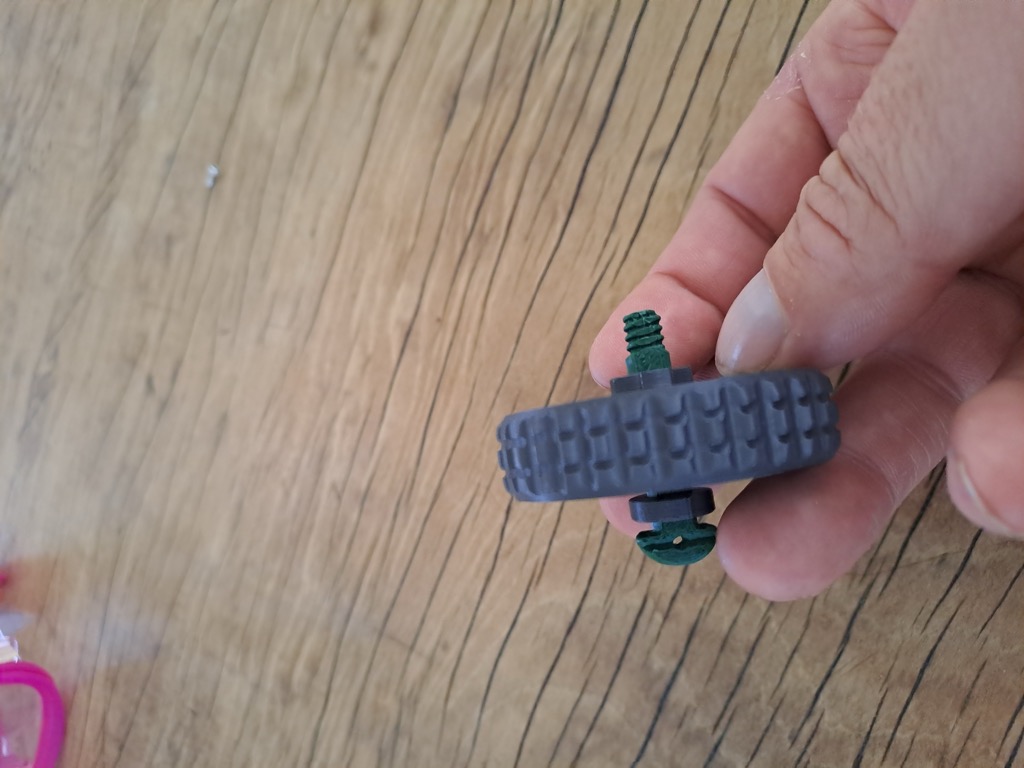
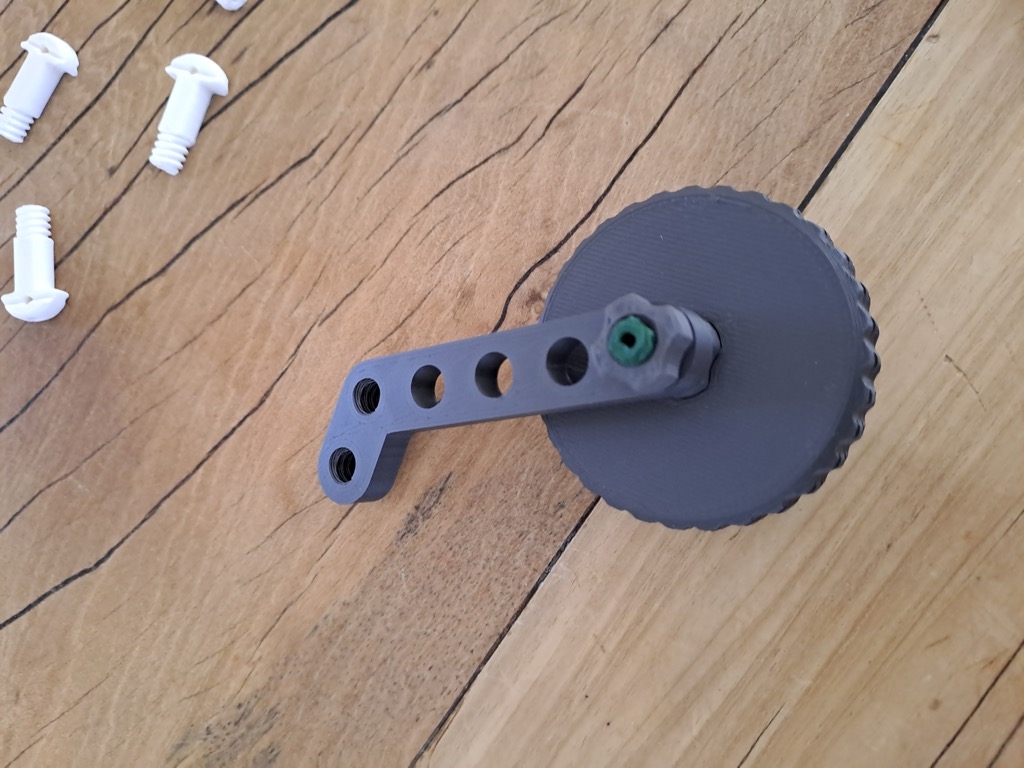
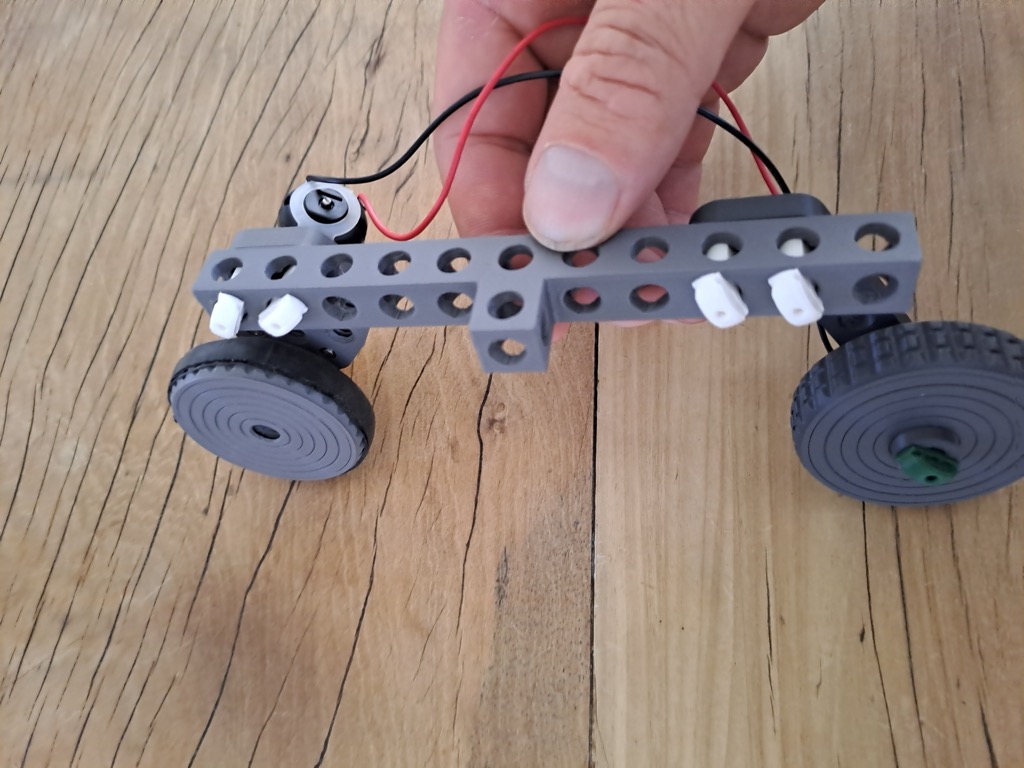
Kwalletjes
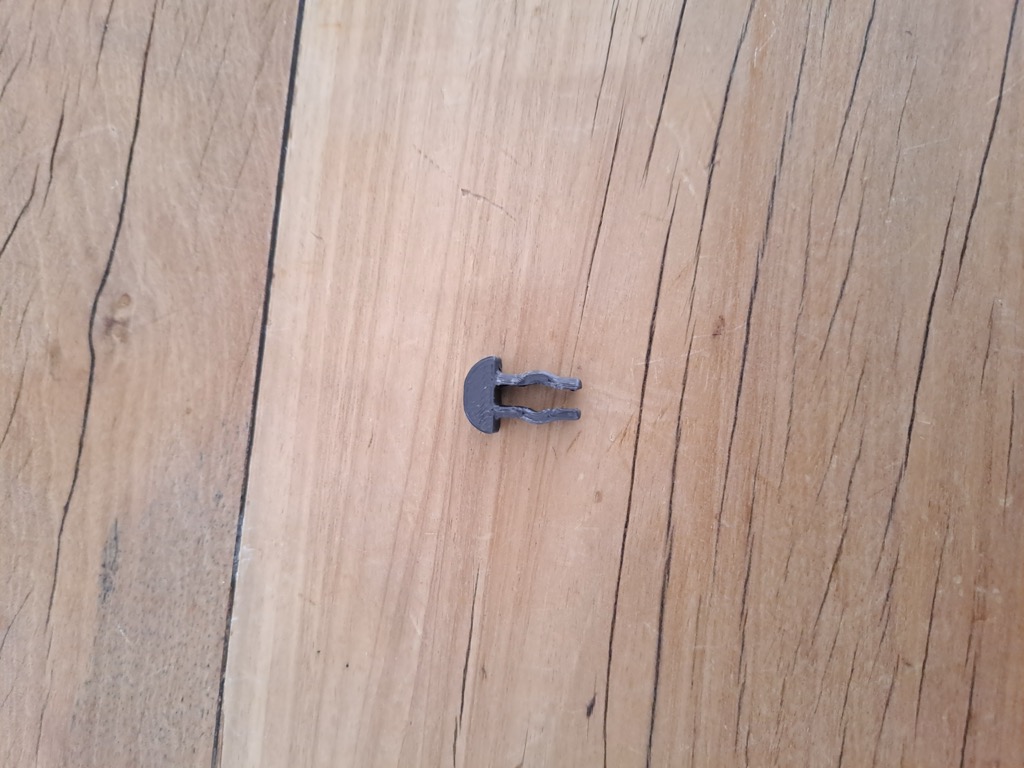
- Zorgt ervoor dat we pinnetje kunnen vastdraaien in een gatje
- Goed kijken, heeft een dunne en een dikke kant
- Positionering is dus belangrijk
Rocker suspension arms
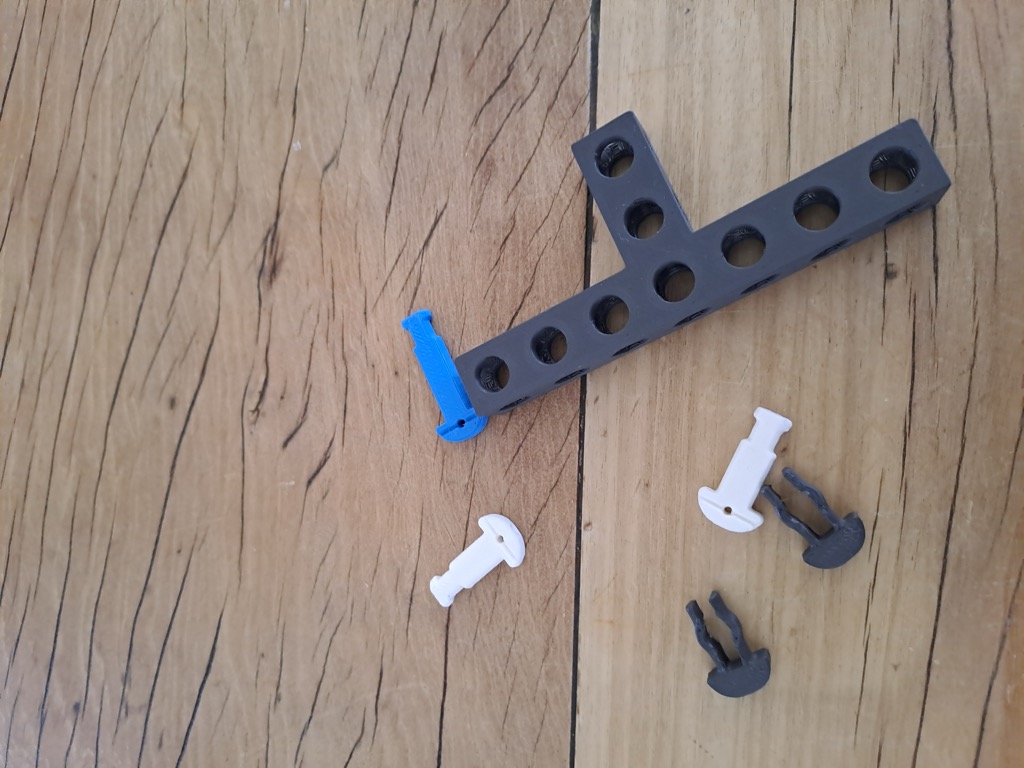
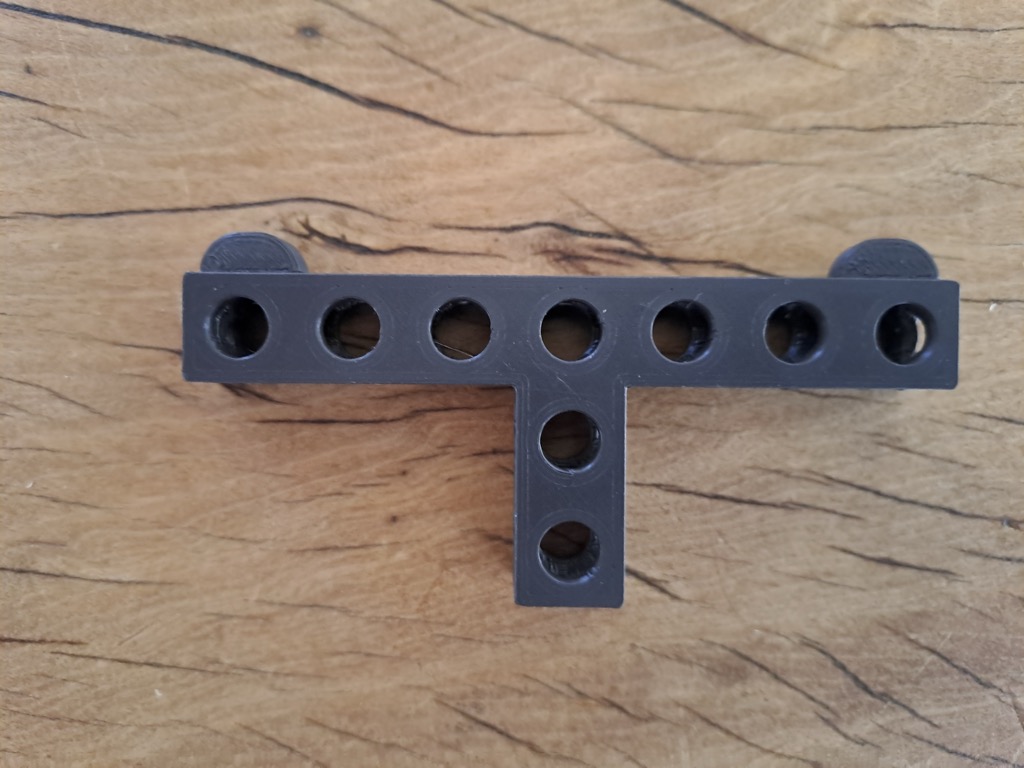
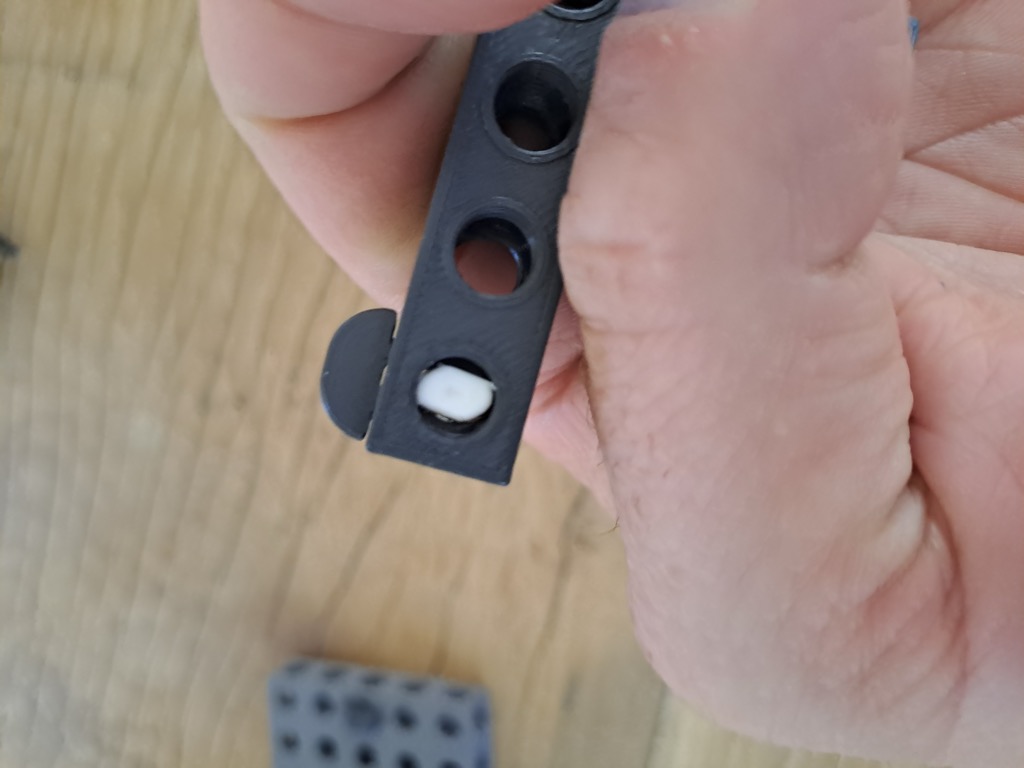
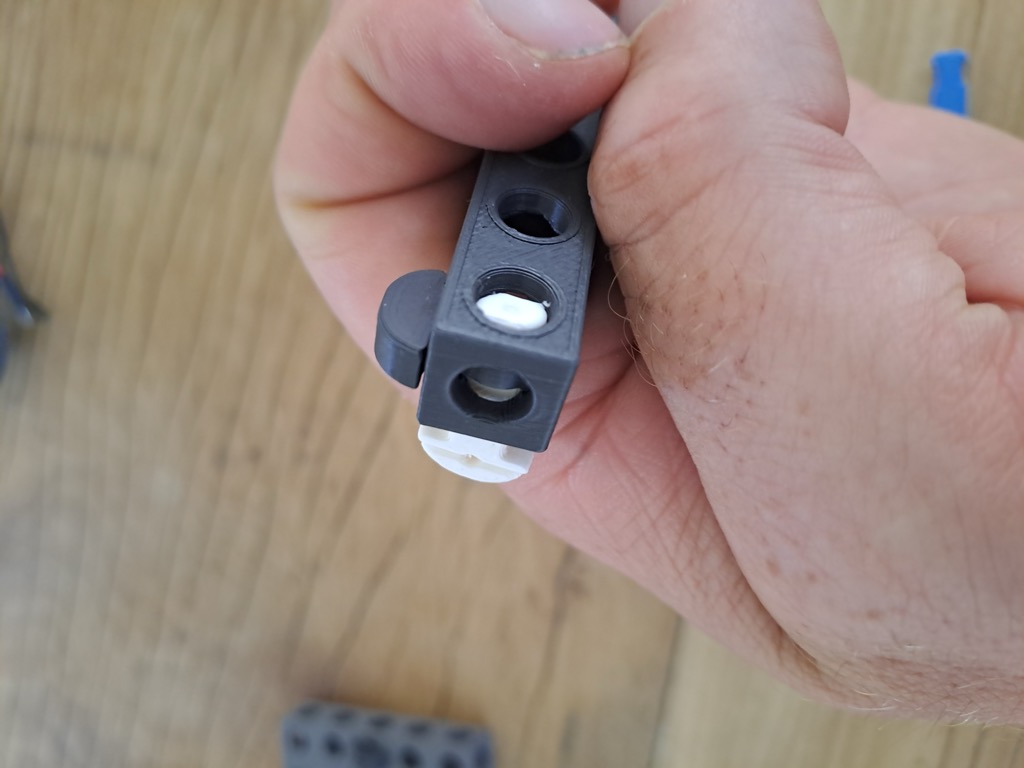
- Witte pinnetjes steken wat uit, dienen om de vering op vast te maken
Main body
Shooter connection
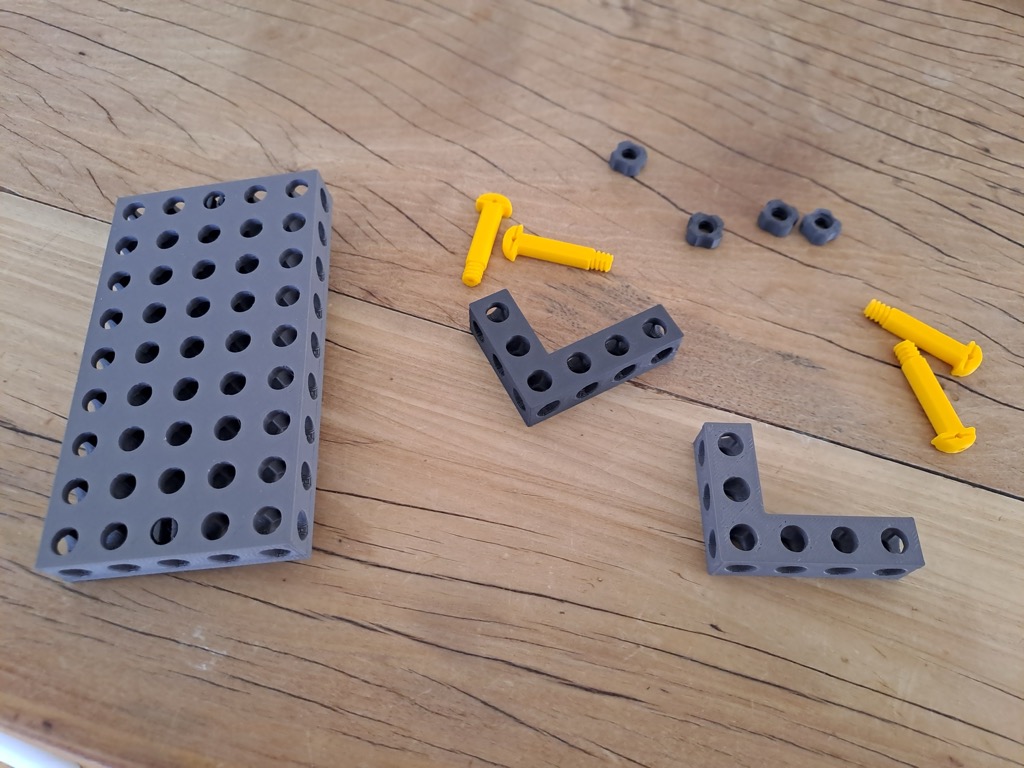
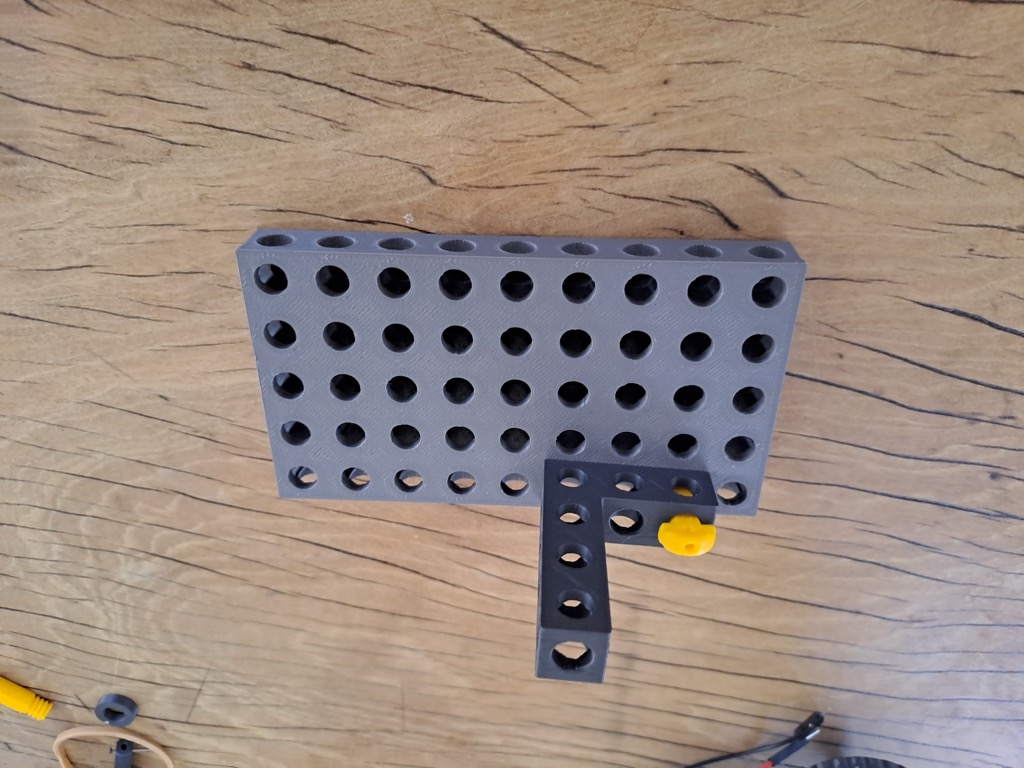
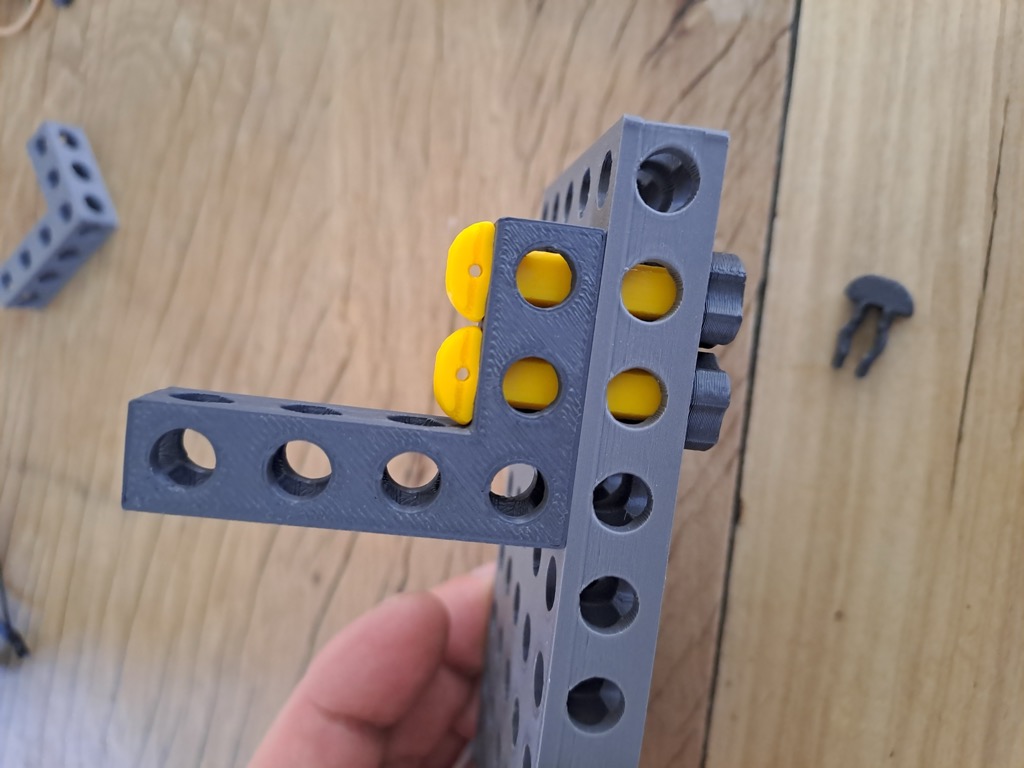
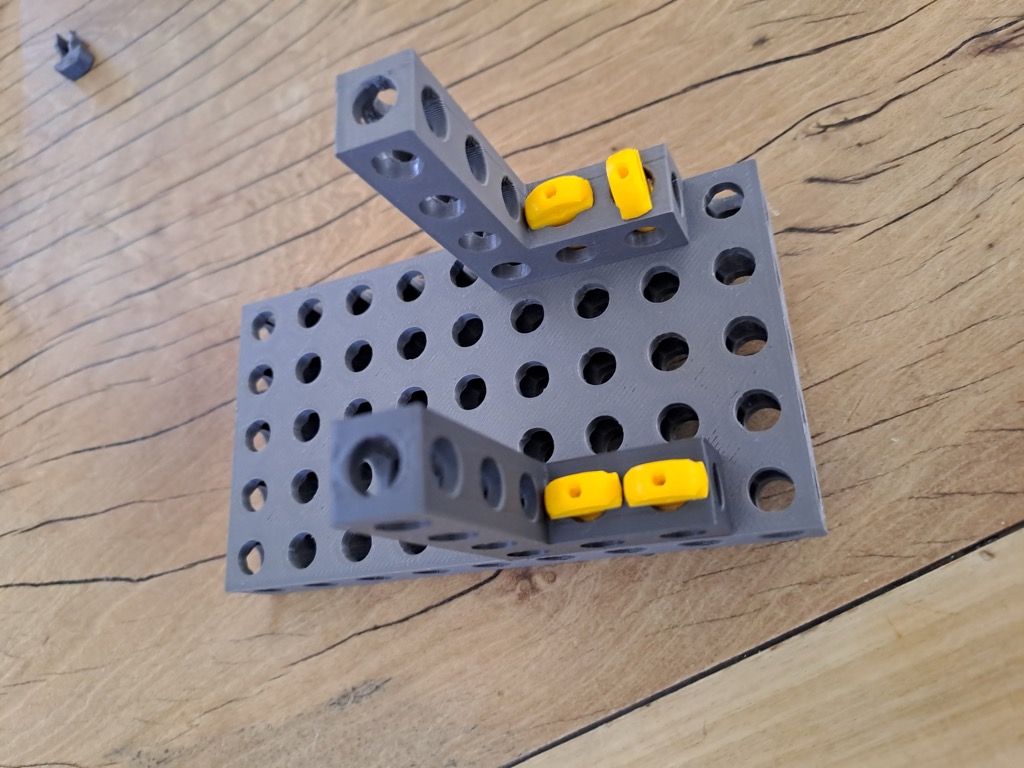
Rocker suspension arms
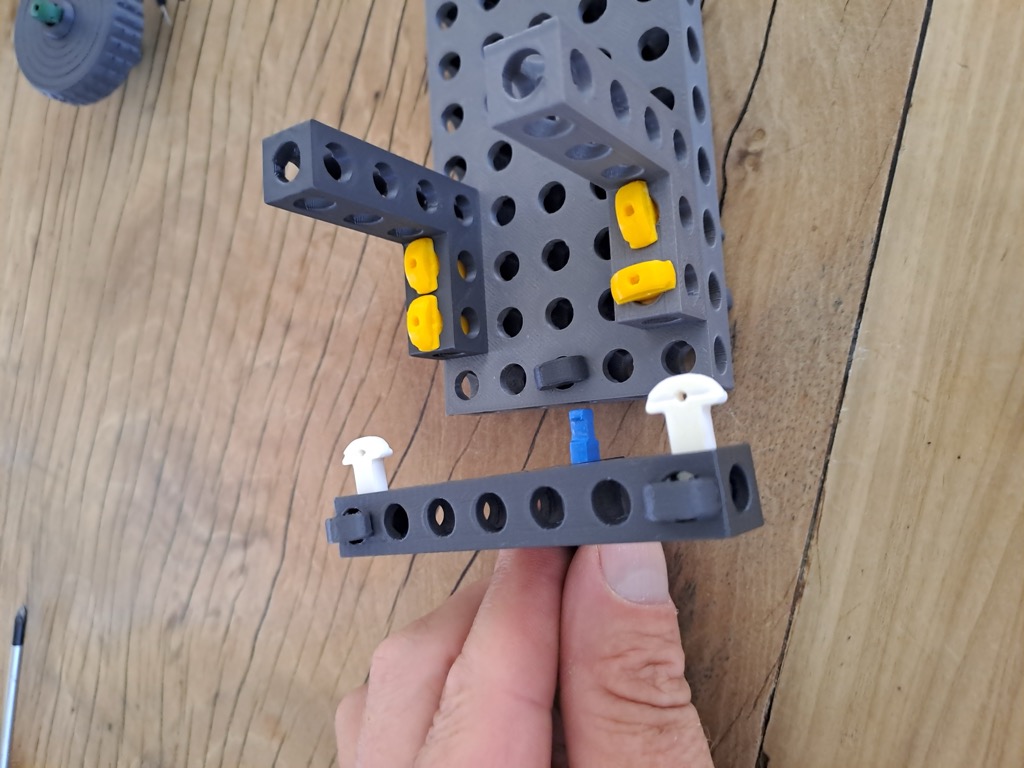
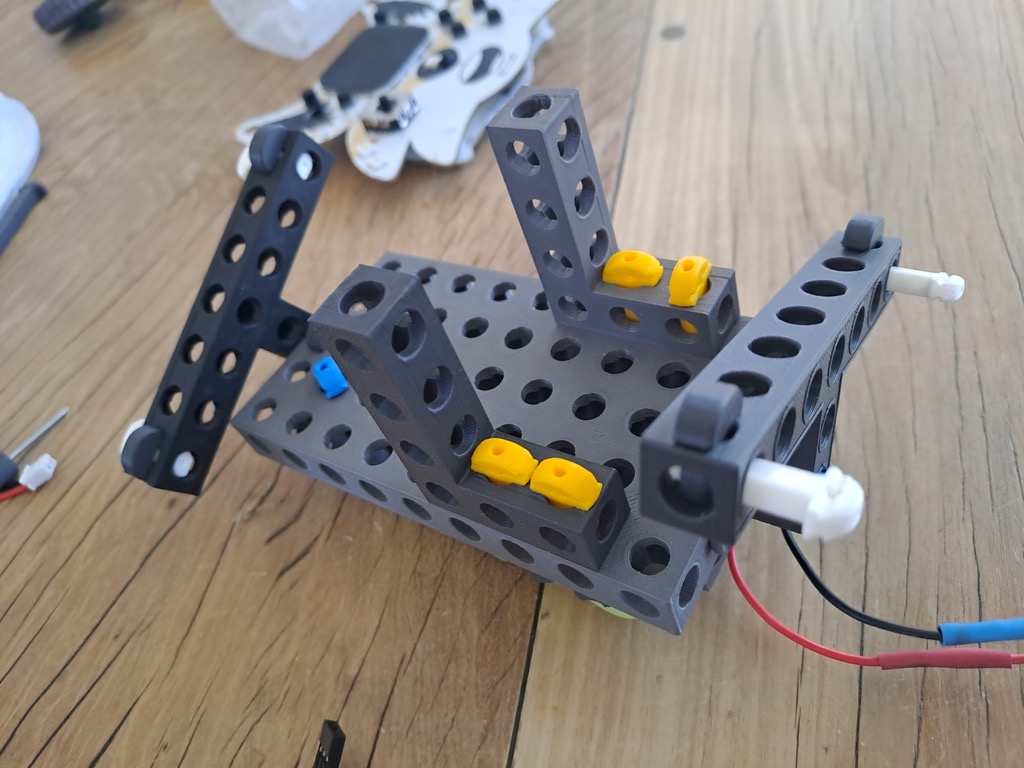
Tilt servo connector preparation
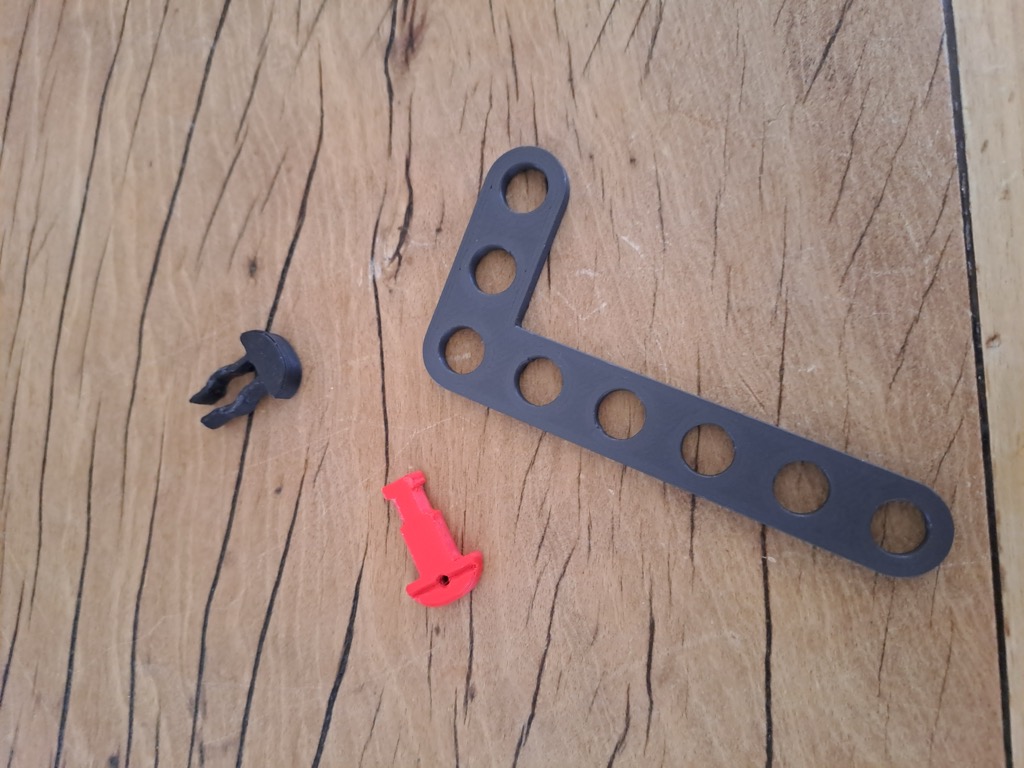
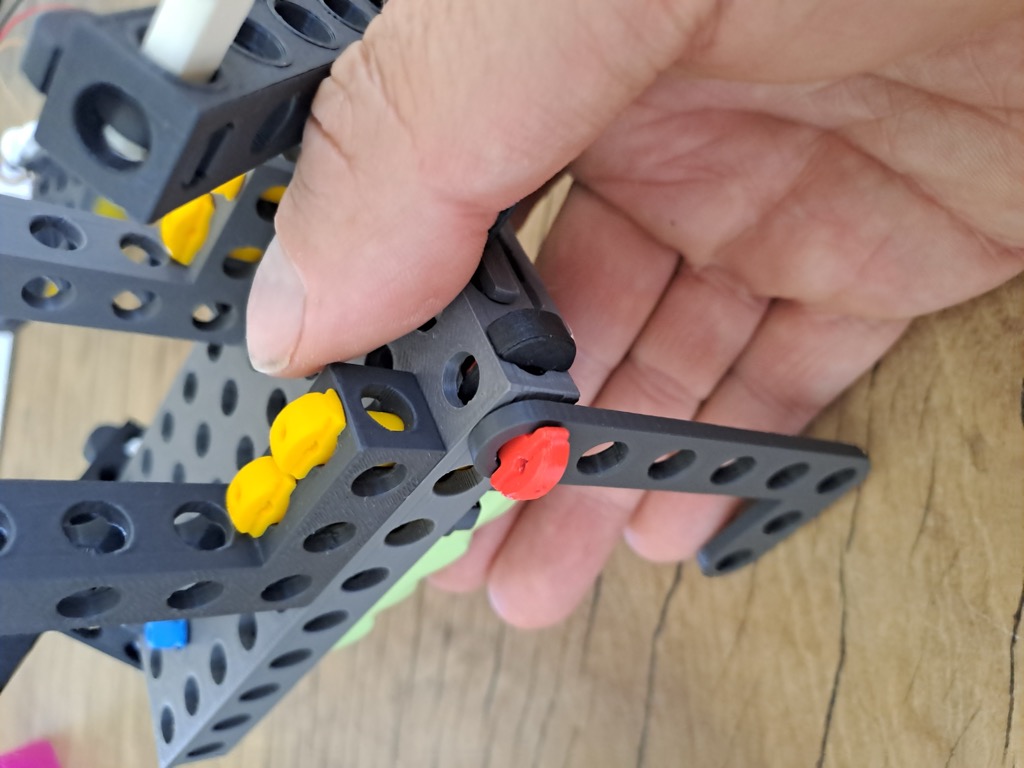
Rocker arms
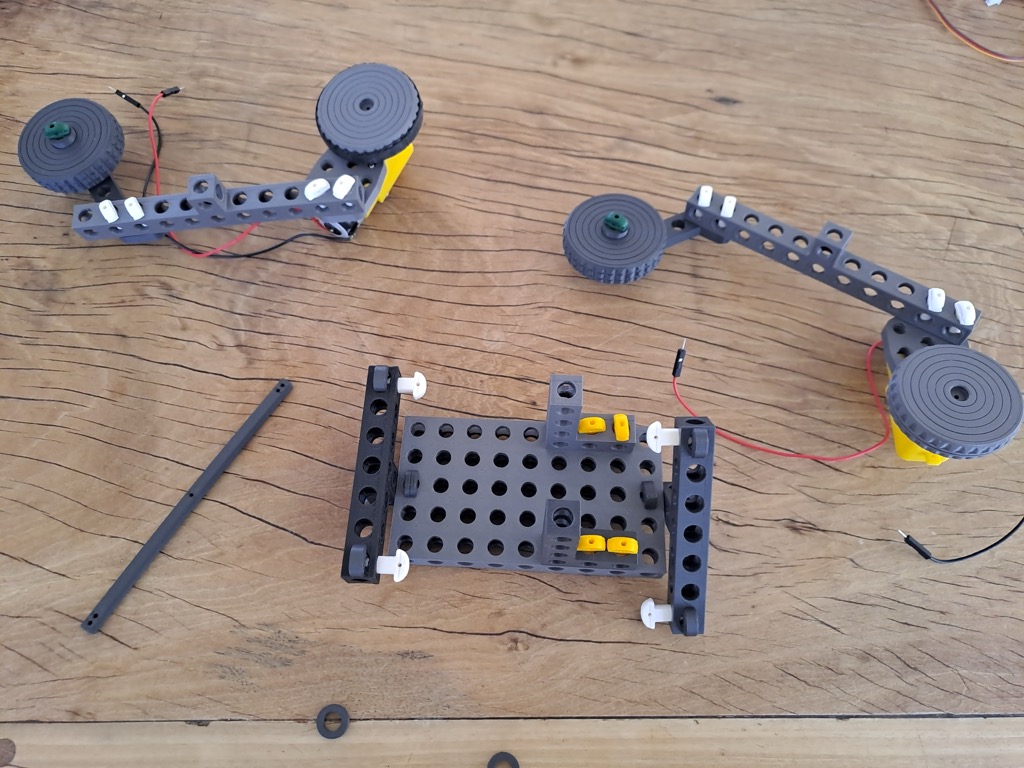
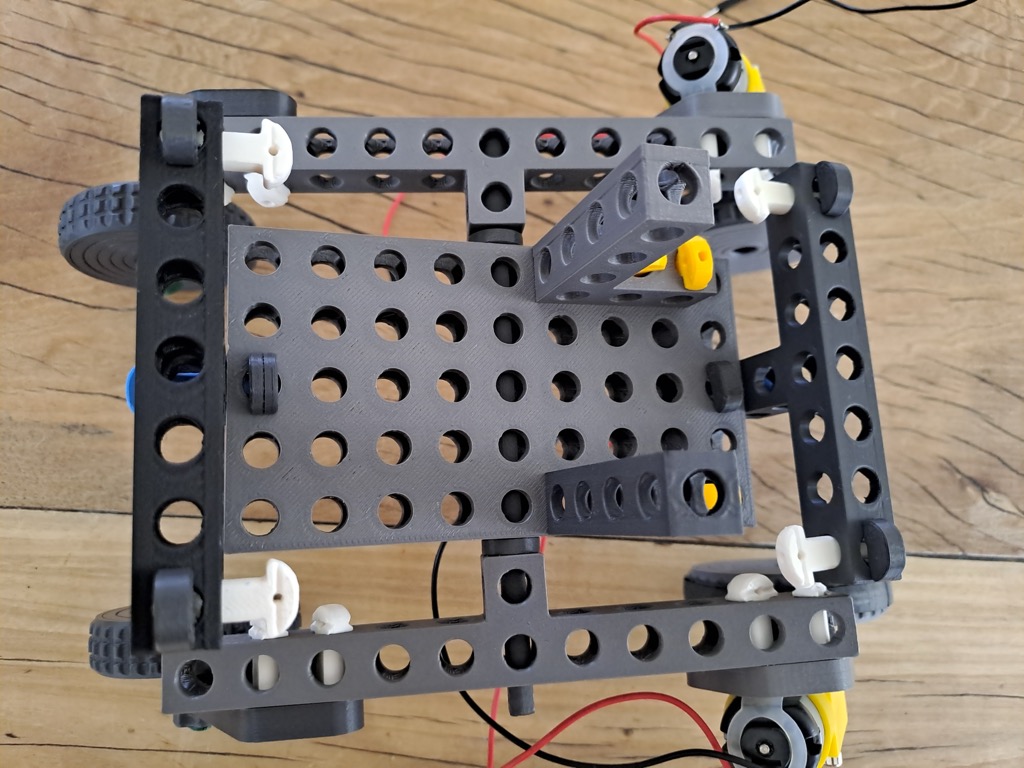
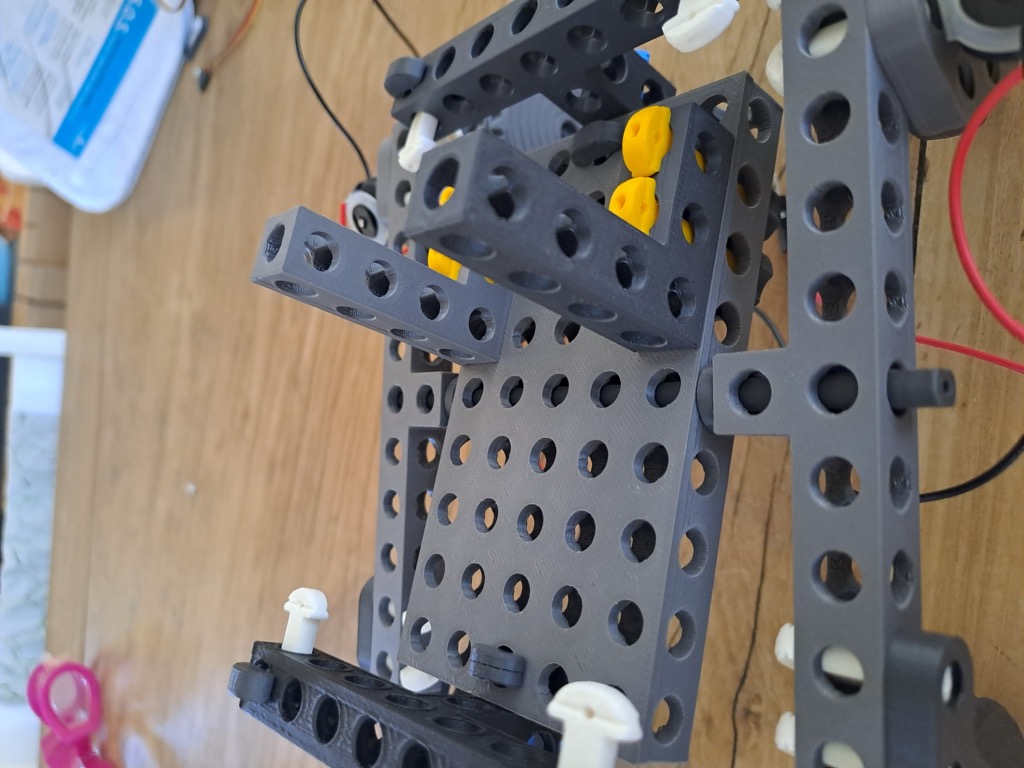
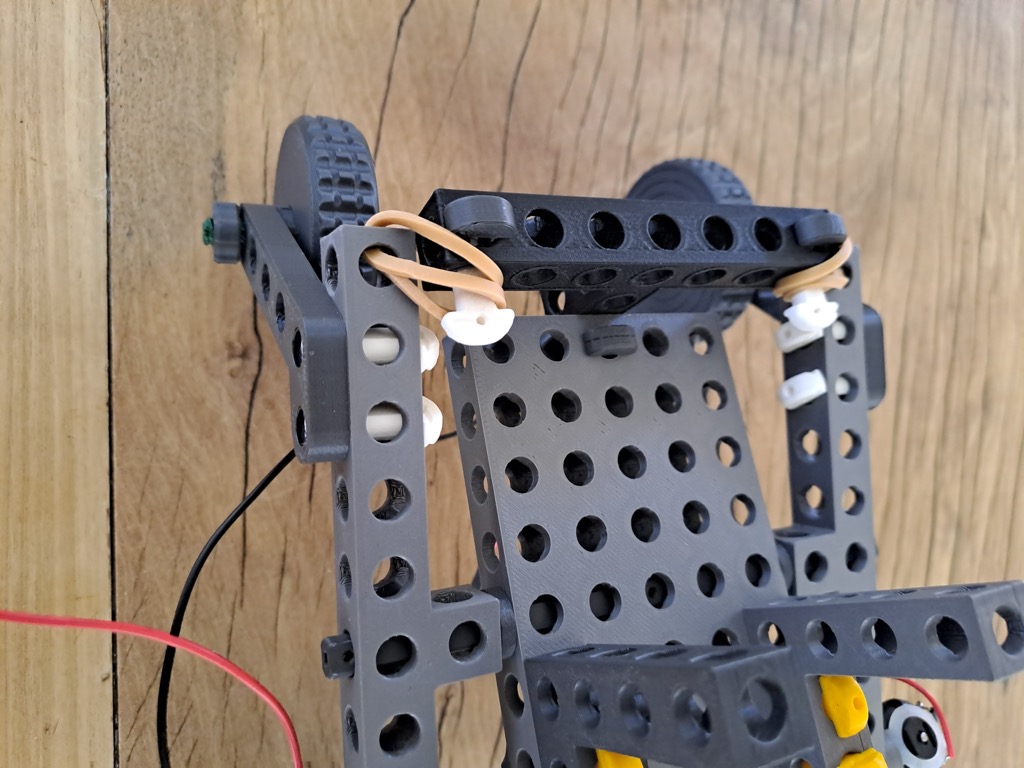

- Zorg dat de vering niet te vast zit
Batterijhouder
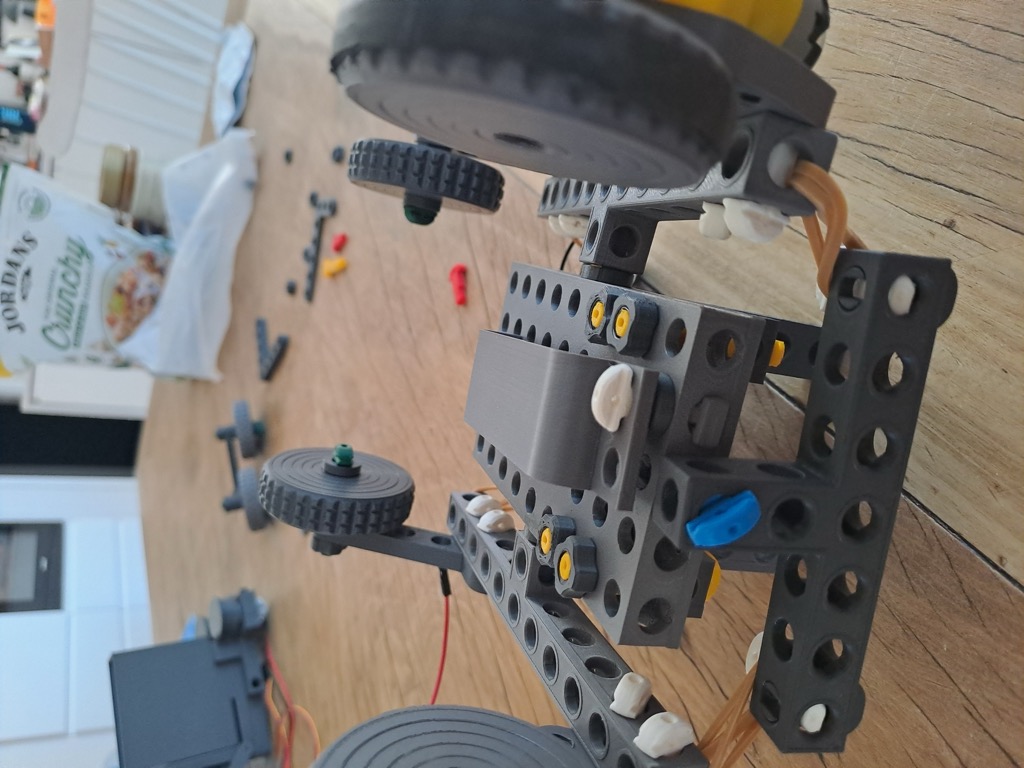
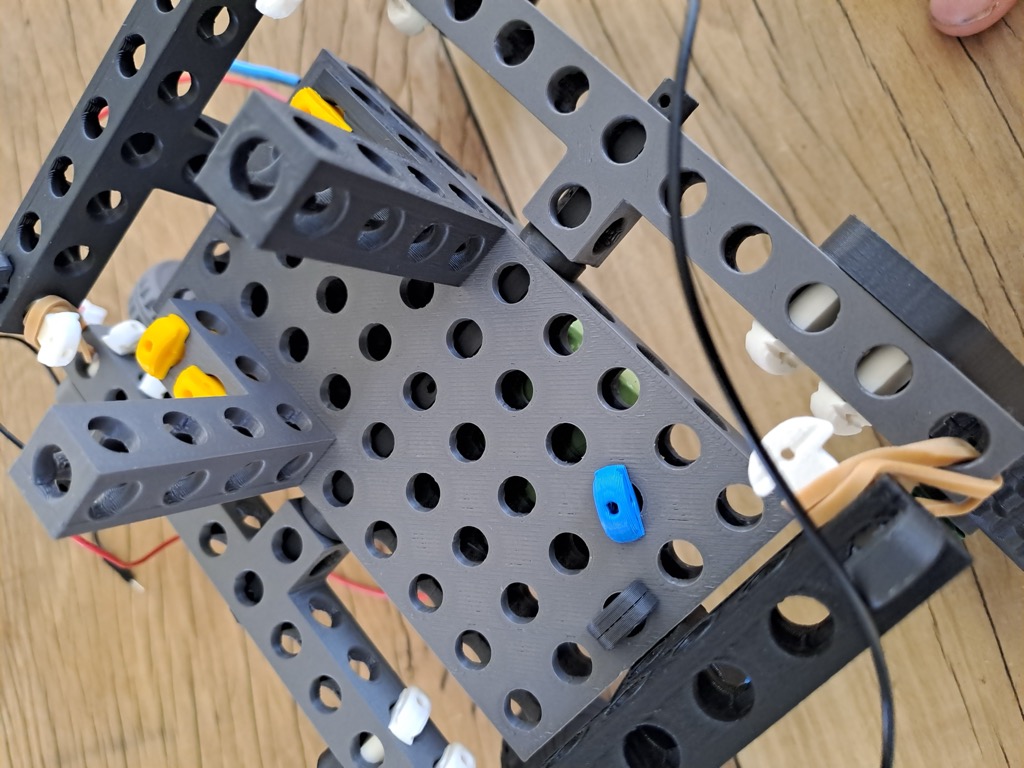
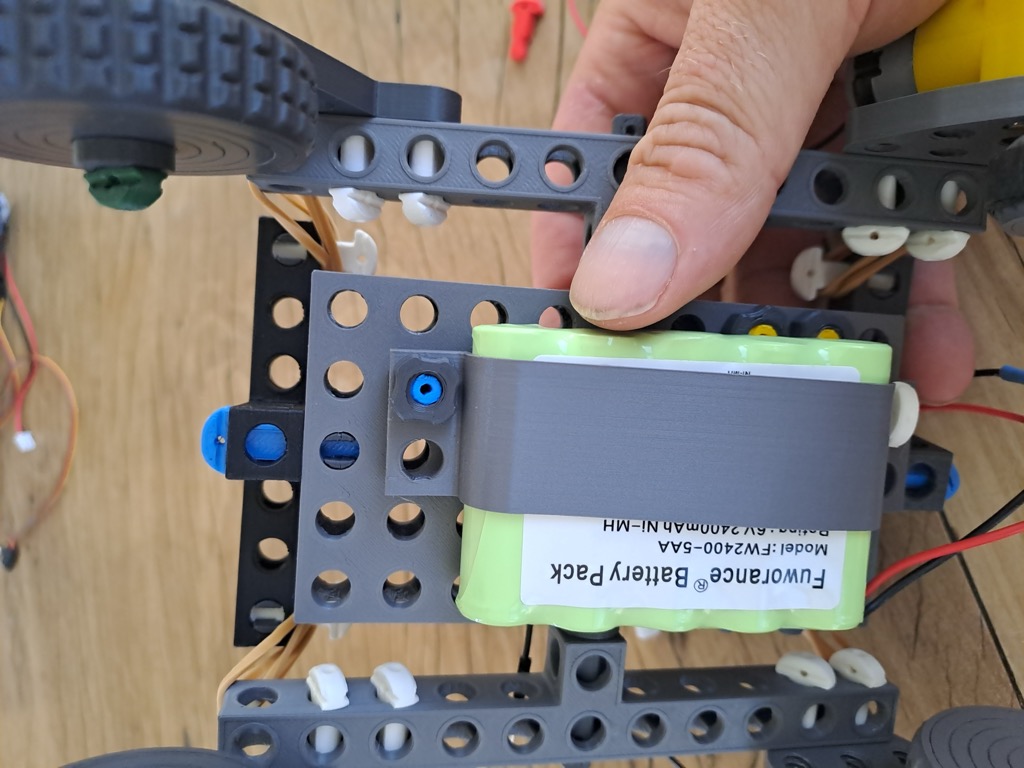
Electronica
Overview
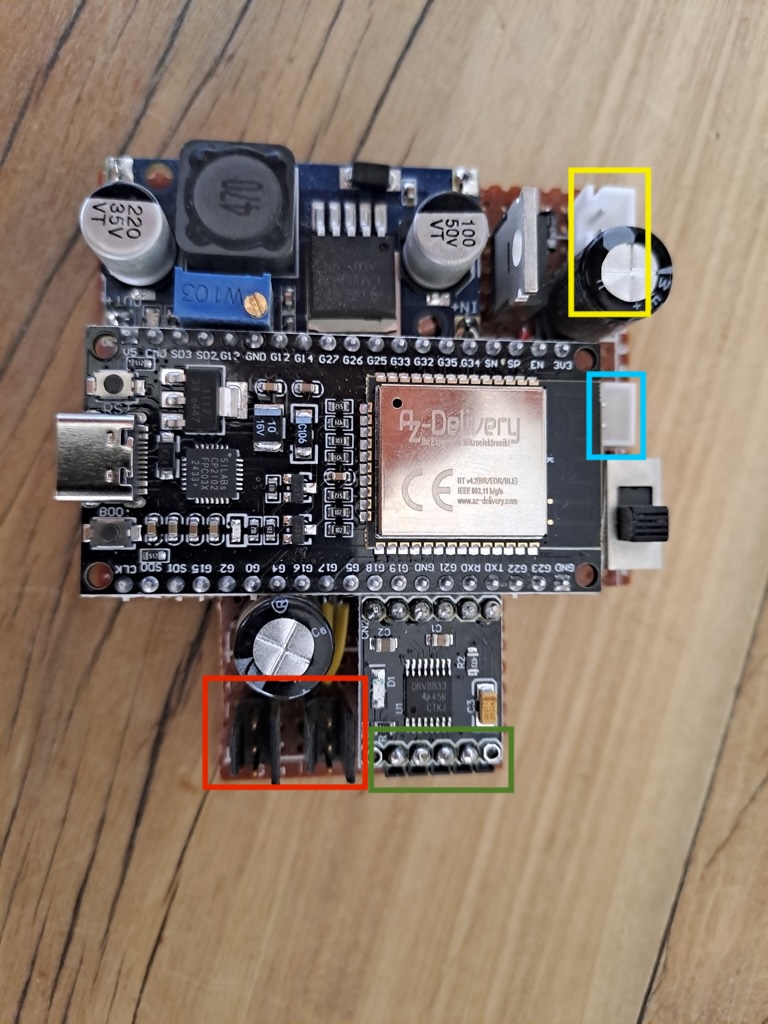
- Rood: Servos
- Gele connector richting chip!!
- Groen: Motoren
- rood, zwart, leeg, zwart, rood
-
Geel: Flywheels
- Blauw: Batterij
- allerlaatste, zorg dat de power uit staat
Steps
- Flashen van test programma
- Connecteren van alle onderdelen en testen
- Mac address van esp en badge opzoeken
Shooter plaatsen
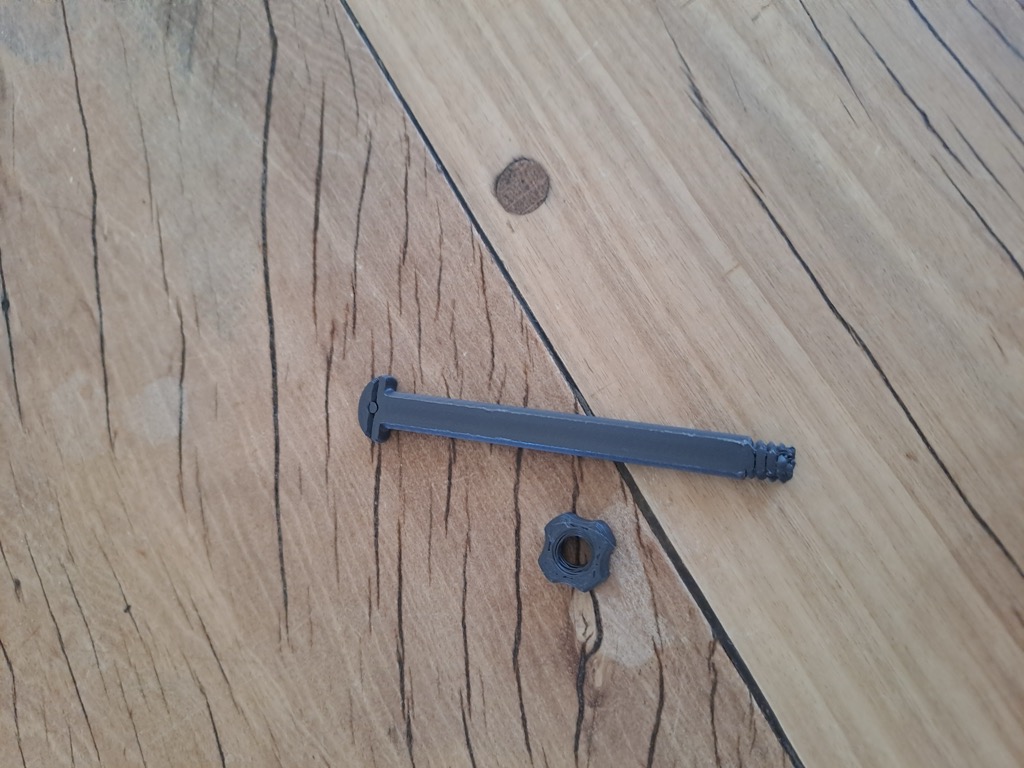
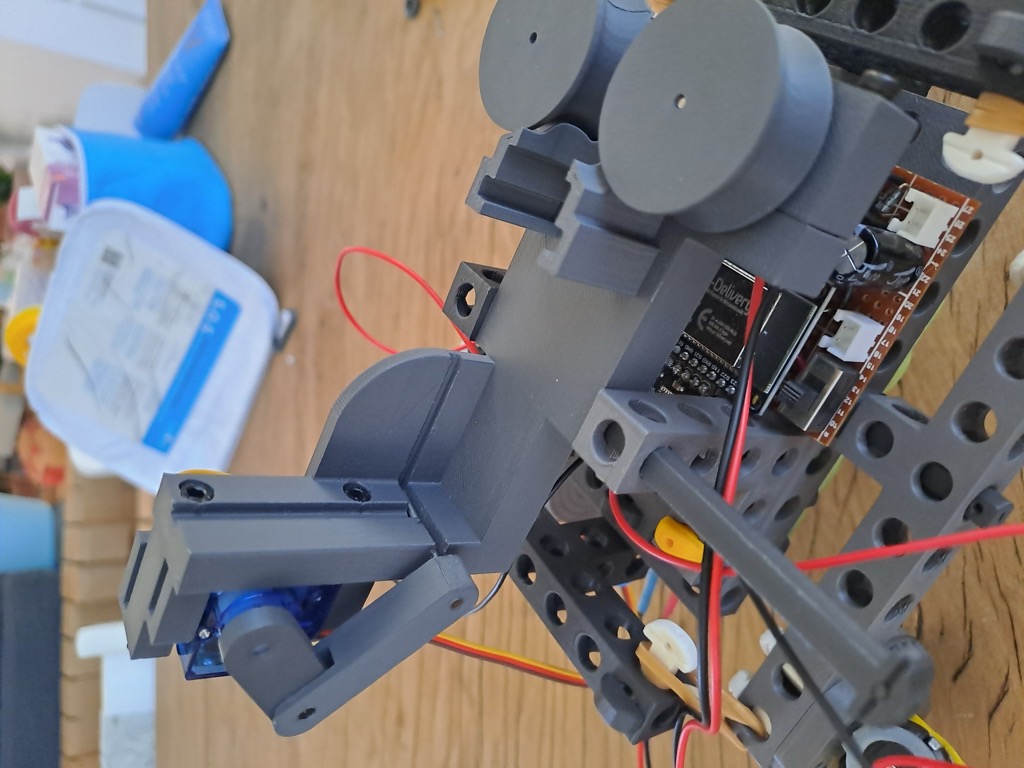
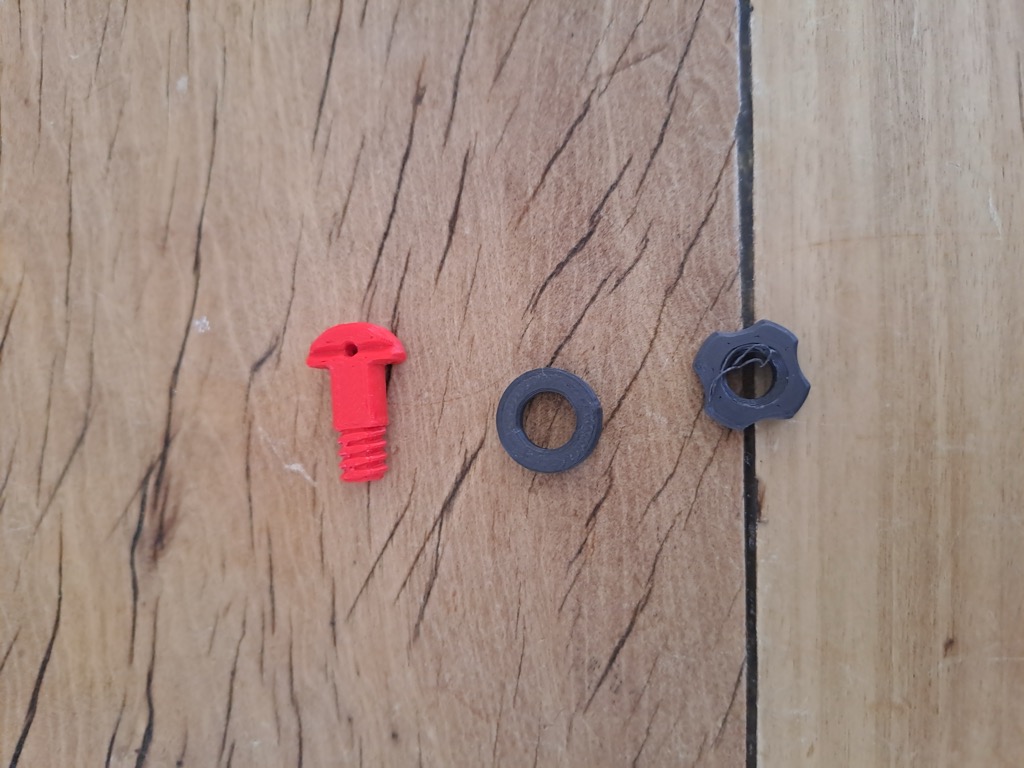
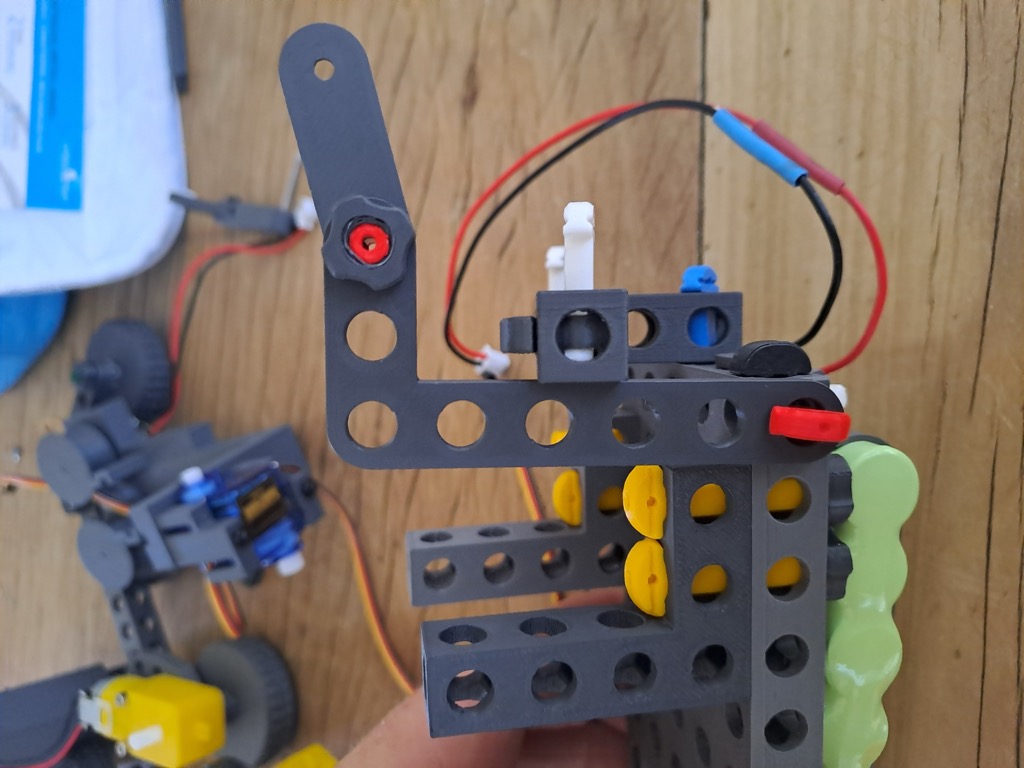
- Zorgt voor connectie met tilt servo

Alles aansluiten